动力猫道装置 石油钻采作业的自动化革新
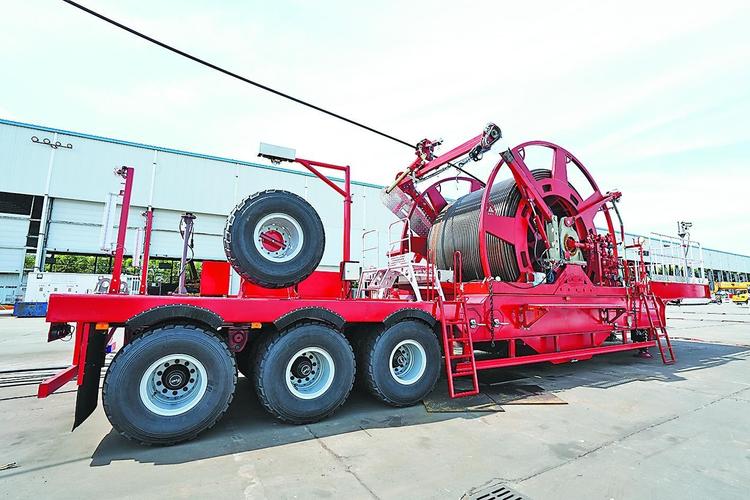
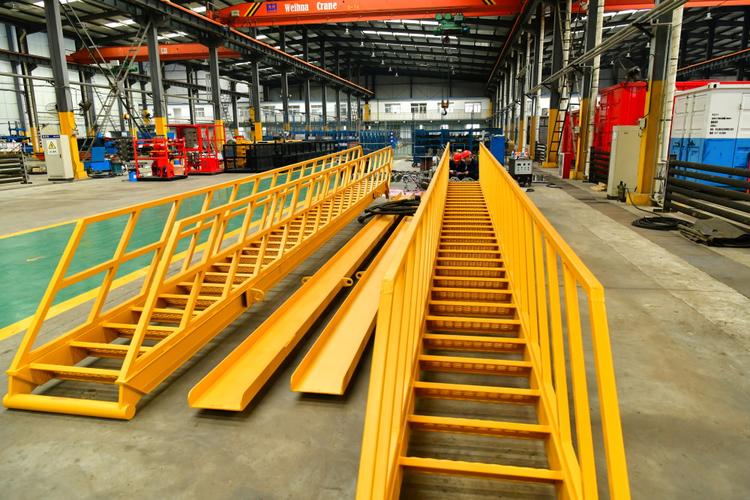
在石油钻采工业的发展进程中,井口作业的自动化、智能化水平始终是衡量行业技术进步的重要标志。动力猫道装置作为一种石油钻采专用设备,正在从根本上改变传统的管柱输送方式,为钻井作业的安全与效率带来革命性提升。\n\n传统的钻井作业中,管柱从地面运移至钻台面主要依赖人工配合绞车、气动绞车或简单的机械坡道完成。这一过程不仅劳动强度大,而且存在极高的安全风险,尤其是在恶劣天气或复杂井况下,人员直接暴露在重物吊装、机械牵引的危险区域内。动力猫道装置的出现,正是为了彻底替代这一高风险的体力劳动环节。\n\n### 一、动力猫道装置的工作原理\n\n动力猫道装置是一种安装在钻台偏房或井场地面上的成套自动化设备,其核心功能是实现管柱(包括钻杆、钻铤、套管等)从地面排管架到钻台面鼠洞或井口的全程机械化输送。其基本工作流程如下:\n\n1. 管柱抓取:通过液压驱动的机械臂或举升机构,将管柱从地面管排架中取出。\n2. 坡道提升:利用动力猫道的主举升液缸或绞车系统,将管柱沿特定倾角的坡道平稳提升至钻台高度。\n3. 钻台对接:管柱到达钻台面后,由钻台上的辅助机械(如动力大钳、铁钻工或抓管机)接收,并被引导至鼠洞或井口位置。\n4. 自动返回:完成输送后,动力猫道的承载机构自动返回初始位置,准备下一根管柱的输送作业。整个流程遵循预设程序,实现了连续、高效的管柱输送。\n\n### 二、相较于人工方式的显著优势\n\n动力猫道装置替代人工完成从地面到钻台面的管柱输送,带来了多个维度的改变:\n\n- 安全性能的根本改进:彻底消除了人员在吊装区域、坡道附近遭受挤压、撞击、坠落等伤害的风险。事故率大幅下降,符合现代工业对“本质安全”的要求。\n- 作业效率的大幅提升:传统方式输送一根管柱通常需要数分钟,且受人员配合、体力、天气影响较大。动力猫道单根输送时间可缩短至1分钟以内,循环往复不疲劳,特别适用于深井、超深井中大量管柱频繁输送的工况。\n- 人工成本的降低:减少了对熟练井口操作人员(如钻工、架工)的依赖,可在一定程度上缓解石油行业人才短缺的压力。\n- 作业质量的稳定:机械化输送减少了管柱丝扣磕碰、墩钻等异常情况,延长了管柱使用寿命,有利于井眼轨迹控制和井下安全。\n\n### 三、在石油钻采专用设备制造中的定位\n\n从产业分类角度看,动力猫道装置属于典型的石油钻采专用设备,是钻机成套装备(尤其是自动化钻机、智能钻机)的重要组成部分。在生产制造环节,这类装置需要高度融合下列技术与工艺:\n\n- 重型机械结构:承载能力通常覆盖1.5吨至10吨以上不等,以满足不同规格管柱需求;结构件需要高强度钢板焊接、精密机加工。\n- 液压传动与控制:由于井场对防爆、防尘、抗振动要求严苛,主流动力猫道普遍采用液压驱动方式,集成比例阀、伺服控制、负载敏感等技术。\n- 自动化控制与感知:现代动力猫道配备PLC或嵌入式控制单元,拥有位置传感、载荷传感、限位保护功能,可与钻机 integrated 控制系统或钻井仪表系统实现信息交互。\n- 环境适应性与可靠性:从-40℃的寒冷地区到50℃的沙漠井场,从陆地钻机到海洋平台,动力猫道装置必须满足防腐、耐低温、抗风沙冲击等一系列严格的环境试验要求。\n\n由此可见,动力猫道装置的制造过程涉及机械、电气、液压与控制多学科协同,其产品质量直接关系到钻井司钻与操作人员的人身安全以及钻机的整体运转率。当前,国内主要石油装备制造企业正在加快该类产品的标准化和系列化研发,以适应海内外不同类型钻机的配套需求。\n\n### 四、技术发展趋势与未来展望\n\n随着深层、超深层油气,海洋油气以及页岩油气的持续开发,对动力猫道的技术迭代提出了新要求。未来的发展方向清晰可见:\n\n- 更高负载与更宽适应性:既兼顾小尺寸连续管输送,又满足大直径套管的重载需求。\n- 更全面与立体的感知能力:通过激光雷达、视觉系统进行三维空间碰撞检测与避障操作。\n- 更高程度的无人化操作:配合远程控制中心与智能铁钻工、Power slips on (动力卡格),初步实现油气二层台无人,井口无人化输送目标。\n- 标准化与数据化设计:降低不同标准之间的协调成本,同时也快速对应数字化 twin设计理论,带动行业智造的应用\n\n### \n\n值得一提的是,“动力猫道”尽管名称存在若干变迁 (其中未出传统系统内的子),然“装置设备”本质上所替代的核心人部位的是抓运 ---是一种切实的智变“人肉换机用”:不再是比体力力而是逐明智慧设施是优先了这类制
如若转载,请注明出处:http://www.zhongshijixie.com/product/22.html
更新时间:2026-10-18 22:44:05